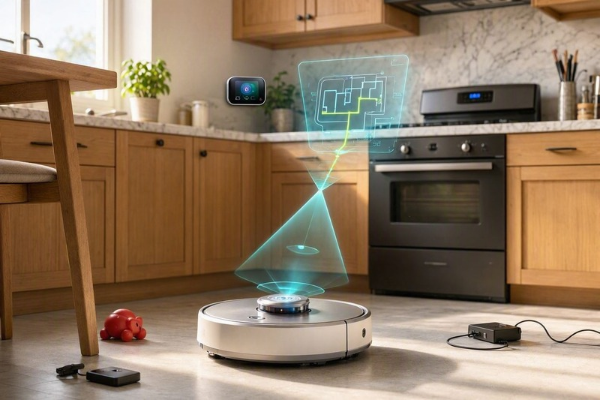
Imagine programar o robô aspirador para limpar a casa e, em vez de encontrar um ambiente perfeitamente organizado, ele se depara com cabos no chão, brinquedos, sapatos, potes de animais e outros objetos espalhados pelos cômodos.
Um robô mais simples pode simplesmente bater nesses objetos, mudar de direção ou ficar preso. Já os modelos mais sofisticados utilizam inteligência artificial, câmeras e diferentes sensores para identificar o que está à sua frente e decidir como agir.
Essa evolução é importante porque navegar não significa apenas saber onde estão as paredes. Um robô realmente inteligente precisa interpretar o ambiente, distinguir obstáculos relevantes de objetos temporários e escolher uma trajetória que permita continuar a limpeza.
Mas o que exatamente a inteligência artificial faz nesse processo? Ela realmente “enxerga” a casa? E será que um robô com IA consegue evitar qualquer obstáculo?
A resposta passa pela combinação entre sensores, processamento de imagens, algoritmos de reconhecimento e sistemas de navegação.
O que a inteligência artificial faz em um robô aspirador?
A IA não é, isoladamente, um sensor.
Ela funciona como uma camada de processamento capaz de interpretar as informações coletadas pelo hardware.
Uma câmera pode capturar uma imagem de um objeto. Sensores de distância podem informar que existe algo a determinada distância. O sistema de navegação fornece informações sobre a posição do robô.
A inteligência artificial utiliza esses dados para ajudar a responder perguntas como:
- Existe um objeto à frente?
- O que esse objeto provavelmente é?
- Posso passar por cima?
- Devo contorná-lo?
- É uma parede ou um objeto temporário?
- Existe espaço suficiente para continuar?
- O obstáculo representa risco para o robô?
Esse processamento permite transformar informações dos sensores em decisões de navegação.
Como o robô “enxerga” os obstáculos?
Nos sistemas mais avançados, câmeras são utilizadas para capturar imagens do ambiente.
Alguns equipamentos utilizam sistemas de visão computacional para identificar objetos e classificá-los.
A iRobot, por exemplo, utiliza a tecnologia PrecisionVision em determinados modelos para reconhecer obstáculos como cabos, brinquedos e dejetos de animais.
A câmera, entretanto, não trabalha necessariamente sozinha.
Um robô pode combinar informações visuais com sensores de distância, LiDAR, sensores de profundidade e outros componentes.
Isso é importante porque identificar um objeto e calcular sua distância são problemas diferentes.
A câmera pode ajudar a descobrir que existe um sapato à frente, enquanto outro sensor ajuda a determinar exatamente onde ele está e quanto espaço existe para contorná-lo.
Reconhecimento de objetos é diferente de detecção
Essa distinção é fundamental para entender a evolução da tecnologia.
Um sensor de distância convencional pode detectar:
“Existe alguma coisa a 20 centímetros.”
Isso já é suficiente para impedir uma colisão.
Mas ele não necessariamente sabe se aquilo é:
- uma parede;
- uma cadeira;
- um cabo;
- um brinquedo;
- uma meia.
Com reconhecimento baseado em visão computacional, o sistema pode tentar classificar o objeto.
Assim, o robô deixa de simplesmente reagir a qualquer obstáculo e passa a interpretar o ambiente.
Essa capacidade é particularmente útil quando existem objetos pequenos espalhados pelo chão.
Como a IA decide por onde passar?
Depois de identificar um obstáculo, o sistema precisa tomar uma decisão.
Imagine que exista uma cadeira no caminho.
O robô pode calcular uma trajetória alternativa e passar ao redor dela.
Agora imagine um cabo.
O comportamento ideal pode ser diferente, porque passar diretamente por cima pode provocar emaranhamento.
A decisão depende do modelo e dos algoritmos utilizados.
Sistemas avançados utilizam as informações disponíveis para escolher uma rota que preserve a missão de limpeza sem aumentar desnecessariamente o risco de colisão ou de ficar preso.
Essa é uma das grandes diferenças entre navegação reativa e navegação inteligente.
LiDAR e IA trabalham juntos
É importante não imaginar que inteligência artificial substitui o LiDAR.
Na realidade, as duas tecnologias podem ser complementares.
O LiDAR é excelente para determinar distâncias e construir mapas.
A câmera pode fornecer informações visuais.
A IA pode interpretar essas informações.
Em alguns robôs avançados, o conjunto funciona aproximadamente assim:
LiDAR → Onde estou?
Câmera → O que estou vendo?
Sensores de profundidade → A que distância está?
IA → Como devo reagir?
Essa divisão não é universal, pois cada fabricante utiliza arquiteturas diferentes, mas ajuda a entender o conceito.
E se o obstáculo mudar de lugar?
Esse é outro desafio interessante.
Uma casa possui elementos permanentes e temporários.
As paredes permanecem no mesmo lugar. Já uma cadeira pode ser movida de uma sala para outra.
Um brinquedo pode estar no chão durante uma limpeza e desaparecer na próxima.
A IA precisa interpretar essas mudanças sem necessariamente reconstruir toda a lógica de navegação.
Os algoritmos podem utilizar referências estruturais do ambiente para manter a localização enquanto tratam determinados objetos como obstáculos temporários.
Isso torna o sistema mais adaptável.
A inteligência artificial também ajuda casas com animais
Casas com cães e gatos representam um cenário particularmente difícil.
Além dos pelos, os animais deixam objetos e acessórios espalhados pelo chão.
Existe ainda um problema muito mais delicado: resíduos de animais.
Um robô que simplesmente detecta obstáculos pela distância pode não saber que existe um objeto perigoso à sua frente.
Sistemas de visão computacional podem ser treinados para reconhecer determinadas categorias de objetos e modificar o comportamento do robô.
A iRobot, por exemplo, associa o PrecisionVision a recursos de reconhecimento de obstáculos e possui o P.O.O.P. Promise para determinados modelos e condições relacionadas à identificação de dejetos de animais.
Isso mostra como a IA pode atuar não apenas para melhorar a eficiência, mas também para evitar situações potencialmente problemáticas.
O papel da IA em diferentes tipos de obstáculos
Cabos
Cabos são particularmente perigosos porque podem se enrolar nas escovas.
Um sistema visual pode identificar o objeto e tentar evitá-lo.
Brinquedos
Objetos pequenos podem bloquear a trajetória ou acabar presos nas escovas.
O reconhecimento permite que o robô tente contorná-los.
Sapatos
Um sapato é grande o suficiente para ser detectado por sensores tradicionais, mas sua classificação pode ajudar o robô a tomar decisões mais específicas.
Móveis
Mesas, cadeiras e sofás normalmente fazem parte da estrutura habitual da casa.
Nesse caso, o objetivo não é simplesmente “evitar” o móvel, mas navegar ao redor dele e chegar às áreas acessíveis.
Animais
Aqui o desafio aumenta.
O objeto pode se movimentar inesperadamente.
Por isso, a navegação precisa combinar reconhecimento e sensores capazes de reagir rapidamente.
IA não significa que o robô nunca ficará preso
Essa é uma expectativa que precisa ser controlada.
Mesmo os sistemas mais avançados podem cometer erros.
Um objeto muito pequeno, uma condição de iluminação difícil, um cabo parcialmente escondido ou uma configuração incomum do ambiente podem confundir o sistema.
Além disso, a inteligência artificial depende da qualidade do hardware e do software.
Uma câmera ruim combinada com algoritmos pouco eficientes não produzirá o mesmo resultado que um sistema visual sofisticado.
Por isso, “possui IA” não deve ser tratado como garantia automática de navegação perfeita.
Prós da inteligência artificial na navegação
Melhor reconhecimento de obstáculos
O robô pode tentar identificar o que está no caminho em vez de simplesmente detectar que existe alguma coisa.
Menor risco de ficar preso
Ao reconhecer determinados objetos, o sistema pode evitá-los antes que se tornem um problema.
Maior autonomia
Quanto melhor o robô interpreta o ambiente, menos intervenção humana tende a ser necessária.
Adaptação ao ambiente
Sistemas avançados conseguem lidar melhor com casas que não permanecem perfeitamente organizadas.
Melhor experiência para quem tem animais
O reconhecimento de objetos pode ser especialmente útil em ambientes com pets.
Limitações da IA
Pode cometer erros
Nenhum sistema de reconhecimento é perfeito.
Depende do hardware
Câmeras e sensores precisam fornecer informações adequadas.
Iluminação pode influenciar
Sistemas baseados em visão podem apresentar limitações em determinadas condições de iluminação, embora diferentes fabricantes utilizem estratégias para reduzir esse problema.
Software é decisivo
Dois robôs com câmeras semelhantes podem apresentar comportamentos completamente diferentes por causa dos algoritmos.
Privacidade
Robôs que utilizam câmeras dentro da residência podem gerar preocupações relacionadas à privacidade. Por isso, vale verificar como o fabricante processa e armazena as imagens.
Como avaliar um robô com IA
Não basta procurar a palavra “IA” na embalagem.
Antes da compra, procure descobrir:
- Quais obstáculos o sistema reconhece?
- O robô possui câmera ou sensores 3D?
- Utiliza LiDAR junto com reconhecimento visual?
- Consegue identificar cabos e objetos pequenos?
- Possui reconhecimento específico para animais?
- As atualizações de software aprimoram o sistema?
- O processamento das imagens acontece no próprio robô ou depende da nuvem?
- Quais são as políticas de privacidade do fabricante?
Essas perguntas revelam muito mais sobre a capacidade real do equipamento do que simplesmente a expressão “inteligência artificial”.
IA está transformando o robô de aspirador em um navegador inteligente
A evolução mais interessante dos robôs aspiradores não está apenas em aumentar a potência de sucção.
Está em fazer com que o equipamento compreenda melhor o espaço onde está trabalhando.
Um robô convencional detecta uma barreira e reage.
Um sistema mais avançado pode detectar a barreira, identificar o objeto, estimar sua posição, verificar o mapa, calcular uma rota alternativa e continuar a limpeza.
Essa diferença parece pequena quando descrita em uma ficha técnica.
Na prática, pode significar a diferença entre um robô que precisa ser resgatado várias vezes por semana e outro que consegue trabalhar durante longos períodos praticamente sozinho.
A inteligência artificial, portanto, não transforma o robô em um ser humano dentro de casa. Ela faz algo mais específico e extremamente útil: transforma uma grande quantidade de informações dos sensores em decisões de navegação.
E quanto melhores forem os sensores, os algoritmos e a capacidade de aprendizado do sistema, mais natural se torna esse comportamento.
No futuro, talvez o maior sinal de inteligência de um robô aspirador não seja a quantidade de funções exibidas no aplicativo.
Será justamente o contrário.
Será você olhar para o aparelho atravessando a sala, desviando cuidadosamente de um brinquedo, contornando o pote do cachorro e seguindo para outro cômodo sem perceber toda a complexidade acontecendo por trás daquela decisão.
Quando a tecnologia funciona de verdade, a inteligência artificial desaparece da nossa percepção. O robô simplesmente entende o caminho — e continua trabalhando.