Um dos recursos que mais transformaram os robôs aspiradores modernos foi a capacidade de criar um mapa da residência e utilizá-lo para planejar a limpeza. Em vez de simplesmente andar pelo ambiente até encontrar obstáculos, os modelos equipados com sistemas de navegação avançados conseguem determinar onde estão, reconhecer diferentes áreas e construir uma representação virtual da casa.
Mas como esse mapa é criado? Ele permanece igual depois da primeira limpeza? O que acontece quando uma porta está fechada ou um móvel muda de lugar?
A resposta envolve uma combinação de sensores, algoritmos de localização, sistemas de mapeamento e software. Dependendo do modelo, tecnologias como LiDAR, câmeras, sensores de profundidade e odometria podem trabalhar juntas para transformar os movimentos do robô em uma representação digital do ambiente.
O que é o mapa criado pelo robô aspirador?
O mapa é uma representação digital do espaço que o robô percorre.
Ele não precisa necessariamente reproduzir a casa como uma planta arquitetônica perfeita. Seu objetivo principal é fornecer informações suficientes para que o equipamento saiba onde está, por onde já passou e quais áreas ainda precisam ser limpas.
Em sistemas avançados, o mapa pode mostrar:
- paredes e divisões;
- cômodos;
- posição aproximada dos móveis;
- áreas já percorridas;
- zonas proibidas;
- ambientes selecionados para limpeza;
- diferentes andares da residência.
A Roborock, por exemplo, utiliza sistemas de navegação capazes de criar mapas da residência e permitir que o usuário personalize áreas e rotinas de limpeza pelo aplicativo.
Isso transforma o mapa em muito mais do que uma imagem na tela. Ele passa a ser uma espécie de base de decisão para o robô.
Como o robô sabe onde está?
Antes de atualizar um mapa, o robô precisa resolver um problema fundamental: descobrir sua própria localização.
Esse processo é conhecido como localização e mapeamento simultâneos, ou SLAM.
O conceito é relativamente simples de entender.
Enquanto o robô se movimenta, ele observa o ambiente por meio de seus sensores e tenta responder simultaneamente a duas perguntas:
Onde estou?
Como é o ambiente ao meu redor?
À medida que novas informações aparecem, o sistema atualiza sua estimativa de posição e melhora o mapa.
É por isso que o robô consegue retornar à base mesmo depois de percorrer vários cômodos.
LiDAR é uma das tecnologias mais utilizadas
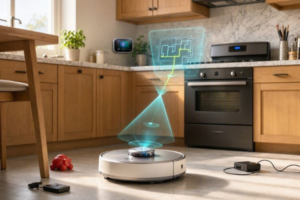
Nos modelos equipados com LiDAR, um sensor emite pulsos de luz e mede o retorno dessas informações para estimar distâncias.
O robô consegue identificar paredes, móveis e outros elementos estruturais e utilizar essas informações para construir uma representação espacial.
Uma das grandes vantagens do LiDAR é que ele não depende da iluminação ambiente da mesma maneira que uma câmera. Isso permite que sistemas baseados nessa tecnologia continuem navegando em ambientes com pouca luz.
Além disso, a medição de distância facilita o planejamento sistemático de trajetórias.
Por isso, quando o usuário observa no aplicativo um mapa relativamente organizado da residência, existe uma grande quantidade de cálculos acontecendo por trás daquela representação aparentemente simples.
Câmeras também podem participar do mapeamento
Nem todo robô utiliza LiDAR.
Alguns equipamentos utilizam câmeras para observar características visuais do ambiente e determinar sua posição.
Essa abordagem é conhecida como Visual SLAM.
A câmera pode identificar elementos visuais que ajudam o robô a estimar seu deslocamento e construir um mapa.
Entretanto, existe uma diferença importante.
Uma câmera pode oferecer informações visuais extremamente úteis, mas seu funcionamento pode ser mais influenciado pela iluminação. Sistemas modernos podem combinar câmeras com sensores adicionais para compensar essa limitação.
É por isso que os robôs mais sofisticados frequentemente não dependem de apenas um sensor.
Sensores diferentes podem trabalhar juntos
Além de LiDAR e câmeras, um robô aspirador pode utilizar diversos sensores complementares.
Entre eles estão:
- sensores de queda;
- sensores de colisão;
- sensores de distância;
- encoders das rodas;
- sensores de posição;
- sensores de profundidade;
- sensores ópticos.
Os encoders, por exemplo, ajudam a estimar quanto as rodas giraram e, consequentemente, quanto o robô se deslocou.
Essa informação é chamada de odometria.
Sozinha, a odometria pode acumular erros. Se uma roda desliza ou o piso oferece pouca aderência, a estimativa de posição pode ficar incorreta.
Por isso, diferentes fontes de informação são combinadas para melhorar a localização.
O primeiro mapa raramente é o mapa definitivo
Uma característica importante dos sistemas modernos é que o mapa pode ser aperfeiçoado ao longo do tempo.
Durante a primeira exploração, o robô pode percorrer diferentes áreas e identificar a estrutura básica da residência.
Depois, novas missões fornecem informações adicionais.
Imagine que durante a primeira limpeza uma porta estava fechada.
O robô não consegue mapear corretamente o cômodo atrás dela.
Em uma limpeza posterior, a porta está aberta.
O sistema pode detectar a nova área e atualizar a representação do ambiente.
Essa capacidade é importante porque uma casa não é um espaço completamente estático.
Como o robô atualiza o mapa?
A atualização normalmente acontece pela comparação entre o que o robô esperava encontrar e aquilo que seus sensores estão detectando naquele momento.
Durante uma nova limpeza, o sistema continua observando o ambiente.
Se uma parede permanece no mesmo lugar, ela confirma a estrutura existente.
Se aparece uma área desconhecida, o robô pode incorporá-la ao mapa.
Se determinado obstáculo desaparece, o sistema pode interpretar que houve uma alteração no ambiente.
Essa atualização não significa necessariamente que cada móvel será redesenhado instantaneamente.
Em muitos sistemas, objetos temporários são tratados de maneira diferente de elementos estruturais.
Essa distinção é fundamental para evitar que uma cadeira retirada momentaneamente seja interpretada como uma mudança permanente na planta da casa.
O que acontece quando os móveis mudam?
Imagine que você tenha mudado o sofá de lugar.
O robô encontrará uma configuração diferente daquela registrada anteriormente.
Dependendo do sistema, essa mudança pode ser identificada como uma alteração temporária ou permanente.
Os algoritmos procuram utilizar referências mais estáveis — como paredes e outras características estruturais — para manter a localização.
Isso ajuda o robô a evitar um problema conhecido como perda de localização.
Se cada pequeno objeto fosse tratado como referência absoluta, bastaria mover uma cadeira para comprometer a precisão do mapa.
Mapas também podem ser divididos por cômodos
Depois de construir o mapa, muitos aplicativos permitem que o usuário divida a residência virtualmente.
A partir daí, pode ser possível selecionar:
Sala: limpeza completa.
Quarto: apenas aspiração.
Cozinha: aspiração e passagem de pano.
Essa funcionalidade transforma o mapa em uma ferramenta prática de automação.
Em vez de simplesmente iniciar uma limpeza completa, o usuário pode determinar exatamente onde o robô deve trabalhar.
Também podem existir recursos como zonas proibidas e áreas específicas para limpeza.
E quando a casa possui mais de um andar?
Alguns modelos conseguem trabalhar com múltiplos mapas, permitindo que uma mesma unidade seja utilizada em diferentes pavimentos.
Isso é particularmente útil para casas de dois ou mais andares.
O robô pode armazenar mapas distintos e utilizar o mapa correspondente ao ambiente em que está operando.
Mas existe uma limitação física importante: o robô não sobe escadas sozinho.
Se o equipamento for levado manualmente para outro andar, ele poderá utilizar o mapa correspondente, caso o modelo ofereça suporte a múltiplos andares.
Prós da tecnologia de mapeamento
Vantagens
- Limpeza mais organizada.
- Menos movimentos aleatórios.
- Possibilidade de limpar cômodos específicos.
- Criação de zonas proibidas.
- Melhor aproveitamento da bateria.
- Retorno mais eficiente à base.
- Possibilidade de armazenar mapas de diferentes andares.
- Personalização das rotinas pelo aplicativo.
- Atualização conforme o ambiente muda.
Limitações e pontos negativos
Desvantagens
- A qualidade do mapa depende dos sensores e algoritmos utilizados.
- Alterações frequentes na casa podem confundir sistemas menos sofisticados.
- Portas fechadas podem impedir o mapeamento de determinados ambientes.
- Alguns modelos podem perder a localização quando são deslocados manualmente.
- Mapas digitais não representam necessariamente todos os objetos existentes na casa.
- Recursos avançados de mapeamento costumam estar concentrados em modelos mais caros.
Como ajudar o robô a criar um mapa melhor
Existe uma maneira simples de melhorar a primeira experiência.
Passo 1 — Prepare o ambiente
Retire fios, objetos pequenos e obstáculos desnecessários do chão.
Passo 2 — Posicione corretamente a base
Deixe espaço suficiente ao redor da estação para que o robô consiga sair e retornar.
Passo 3 — Permita que o robô explore
Evite interromper constantemente o primeiro ciclo de mapeamento.
Passo 4 — Mantenha as portas abertas
Se quiser mapear todos os cômodos, permita que o robô tenha acesso a eles.
Passo 5 — Revise o mapa no aplicativo
Depois da exploração, confira se os ambientes foram identificados corretamente.
Passo 6 — Crie zonas personalizadas
Utilize áreas proibidas e divisões por cômodo para adaptar a limpeza à rotina da residência.
O mapa é o cérebro da limpeza inteligente
O verdadeiro valor de um mapa não está simplesmente em mostrar uma planta bonita no aplicativo.
Ele permite que o robô tome decisões melhores.
Saber onde está a cozinha, reconhecer que determinado corredor já foi limpo, calcular o caminho mais eficiente até outro cômodo e retornar à base são tarefas que dependem diretamente de uma boa localização espacial.
Por isso, ao escolher um robô aspirador, não basta perguntar se ele “tem mapeamento”.
É muito mais importante descobrir qual tecnologia utiliza, como atualiza o mapa, se permite múltiplos andares, como divide os cômodos e como reage às mudanças no ambiente.
Um mapa inteligente transforma um robô que simplesmente se movimenta pela casa em um equipamento capaz de planejar seu próprio trabalho.
E essa diferença aparece justamente depois que a novidade da compra passa.
Quando o robô já conhece a residência, sabe onde ficam os cômodos, entende quais áreas deve evitar e consegue organizar sozinho sua rota, a tecnologia deixa de ser algo que você percebe.
Ela simplesmente começa a trabalhar.
É nesse momento que o mapa deixa de ser apenas uma representação da sua casa e passa a ser uma das ferramentas que permitem ao robô transformá-la em um ambiente que ele consegue limpar de maneira cada vez mais inteligente.